

TBM vinci
TBM vinci
TBM vinci
TBM vinci
TBM vinci
TBM vinci
TBM vinci
TBM vinci
TBM vinci
TBM vinci
TBM vinci
TBM vinci
TBM vinci

Sektör Haberleri
 Sep 14 , 2026
Kaldırma Arabası Kuvvet Analizi: Kaldırma Ekipmanı Mühendisleri için Açıklanan Üç Kuvvet
Sep 14 , 2026
5 tonluk tavan vincini kontrol eden bir bakım mühendisi için, arabayı köprü kirişi üzerinde yerinde tutan kuvvetler sadece akademik rakamlar değildir. Bir vinç arabası, tipik bir statik egzersizinde üç kuvvete maruz kalır: arabanın kendi ağırlığı, kancadan asılı yük ve yürüyüş tahrikinin çekme kuvveti. Bu üç kuvvet arasındaki denge, arabanın hizalı kalıp kalmayacağına, uç taşıyıcının çok fazla yük taşıyıp taşıyamayacağına ve yürüyüş motorunun düzgün bir şekilde çalışıp durması için yeterli torka sahip olup olmadığına karar verir. Bu dengeyi doğru kurmak, güvenilir bir araba sistemi seçmenin ilk adımıdır.
Bir Kaldırma Arabasında Üç Kuvvetin Gerçekte Neyi Temsil Ettiği
Basitleştirilmiş bir düzlem-kuvvet modelinde araba, eşzamanlı üç kuvvetin etkisi altındaki rijit bir gövde gibi ele alınır. Birincisi, kaldırma ünitesi, çerçeve ve seyahat makinesi dahil olmak üzere arabanın ağırlığıdır. İkincisi, tel halat veya zincir aracılığıyla iletilen asılı yükün dikey çekmesidir. Üçüncüsü, arabayı vinç köprüsü boyunca hareket ettirmek için hareket mekanizması tarafından uygulanan yatay tahrik veya frenleme kuvvetidir.
Bu bileşenlerin her birinin tavan vinci üzerinde gerçek bir fiziksel kaynağı vardır. Ders kitabı problemlerinde sıklıkla α olarak gösterilen, itici kuvvetin etki ettiği açı, uygulanan kuvvetin yataya göre yönünü temsil eder. Uygulamada bu açı, çekme kuvvetinin nasıl yönlendirildiğine ve arabanın köprüye ve uç taşıyıcıya nasıl bağlandığına bağlıdır.
- Arabanın kendi ağırlığı genellikle üç kuvvetin en küçüğüdür ancak yine de tekerlek yüklemesine katkıda bulunur.
- Asılı yük baskın dikey kuvvettir ve kaldırma kapasitesinin seçimini yönlendirir.
- İtici kuvvet, yuvarlanma direncini, atalet ve olası fren kuvvetlerini yenmek için yeterli olmalıdır.
Üç Kuvvet Problemini Çözmek İçin Standart Yöntem
Kuvvet yönleri ve büyüklükleri bilindikten sonra çözüm eş düzlemli eş zamanlı kuvvet sistemi için standart prosedürü takip eder. Kurulum genellikle her kuvvetin x ve y bileşenlerine ayrılmasıyla başlar. P kuvveti yatayla α açısında uygulanırsa, A kuvveti yatay olarak etki eder ve B kuvveti dikey olarak aşağıya doğru etki ederse, denge denklemleri basittir:
X yönünden: P cos α A = 0.
Y yönünden: P sin α − B = 0.
Bu iki denklemin çözülmesi P = B / günah α ve A = − B cot α'yı verir. A üzerindeki negatif işaret, arabanın dengede kalması için yatay kuvvetin P'nin yatay bileşenine karşı çıkması gerektiğini gösterir.
Aşağıdaki tablo, giriş olarak 400 lb'lik bir dikey yük B kullanılarak, gerekli P kuvvetinin α açısı değiştikçe nasıl değiştiğini göstermektedir. Kesin rakamlar, gösterdikleri eğilimden daha az önemlidir: daha küçük bir açı daha büyük bir itici kuvvet gerektirir ve daha büyük bir açı, vinç rayındaki yük dağılımını değiştirir.
| α (derece) | P = B / sin α | Pratik not |
|---|---|---|
| 30 | 800 pound | Yüksek itici güç; ray üzerinde önemli yatay reaksiyon. |
| 40 | 622 pound | Orta kuvvet seviyeleri; birçok endüstriyel tramvay düzeninin temsilcisi. |
| 50 | 522 pound | P'yi düşürün, ancak P'nin dikey bileşeni raydaki aşağı doğru yükü artırır. |
| 60 | 462 pound | En küçük itici güç; çekme yönü daha diktir, bu da tekerlek yük yolunu değiştirir. |
Bunun pratikteki anlamı, α'yı 10 derece bile değiştirmenin, gerekli itici kuvvetin büyüklüğünü yaklaşık yüzde 20 oranında değiştirebileceğidir. Bu nedenle açının baştan itibaren dikkatlice tanımlanması gerekir, sonradan düşünülmüş bir düşünce olarak ele alınmamalıdır.
Analiz Bileşen Seçimini Nasıl Yönlendirir?
Kuvvetler çözüldükten sonra ortaya çıkan yükler, arabanın mekanik parçaları için tasarım girdileri haline gelir. Dikey tekerlek yükü, vinç ucu taşıyıcı seçimi için birincil girdidir. Yatay tahrik kuvveti, gerekli tahrik motoru torkunu ve vinç tekerleği bloğunun derecesini belirler. Asılı yük ve dinamik etkiler, vincin nominal kapasitesini belirler.
Gerçek bir vinç sisteminde uç taşıyıcı, beklenen tekerlek yüklerine uyacak şekilde tanımlanmış bir dingil mesafesi ve ray çapı ile üretilir. Araba çerçevesine bağlantısını ve hesaplanan tekerlek yükünü taşıma yeteneğini kontrol etmeden standart bir uç taşıyıcı seçmek, yaygın bir mekanik arıza kaynağıdır. Bir araba, statik analizde tanımlanan üç kuvvete maruz kaldığında, uçtaki taşıyıcı, dikey reaksiyonların en büyük payını taşır. Bu nedenle TBM'nin vinç ucu taşıyıcı ürün grubu, dikey ve yatay kuvvet kombinasyonlarının üstesinden gelebilecek şekilde güçlendirilmiş bölümler ve sağlam tekerlek yatakları ile tasarlanmıştır.
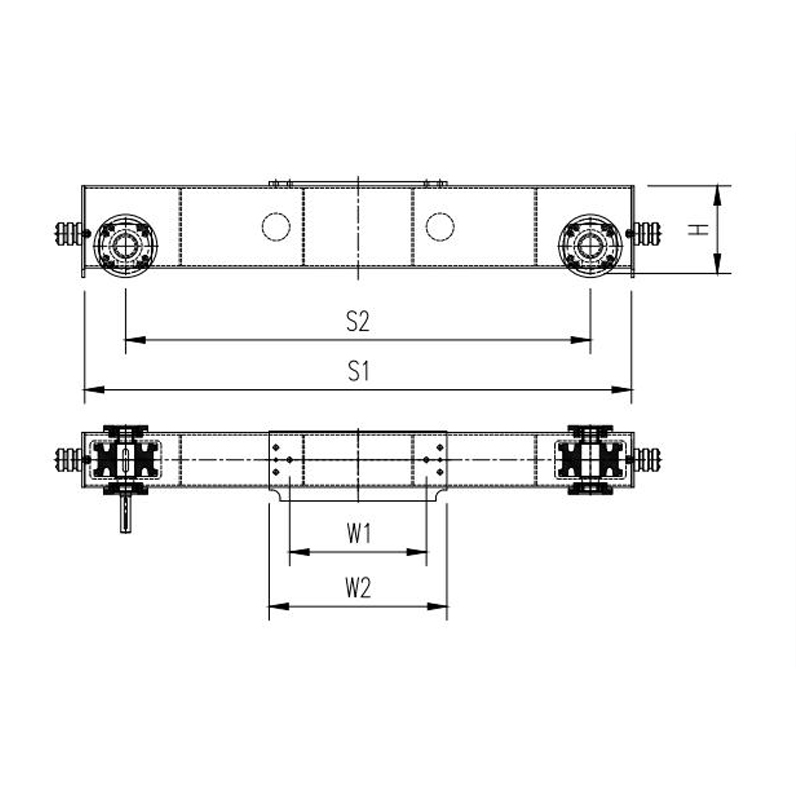 Takviyeli Bölümlü Araba Sistemleri için Vinç Uç Taşıyıcısı Ağır dikey ve yatay kuvvet kombinasyonları için tasarlanan bu uç taşıyıcı, vinç köprüsünü ve hareket mekanizmasını destekleyerek endüstriyel uygulamalar için stabilite ve dayanıklılık sağlar. Ürünü Görüntüle →
Statik Dengenin Ötesinde Pratik Hususlar
Statik denge başlangıç noktasıdır, nihai cevap değil. Çalışma yükü sınırları, güvenlik faktörleri ve görev sınıflandırmalarının tümü, bir ekipman tasarımının günlük kullanım için güvenli olup olmadığını etkiler. Genel amaçlı bir halatlı elektrikli vinç için, vincin belirli bir yükte günde kaç saat çalışabileceğini tanımlamak için genellikle Avrupa FEM standardı veya ISO M3 ila M5 gibi eşdeğer bir görev sınıflandırması kullanılır. Bu görev faktörü keyfi değildir; frenin boyutunu, tel halatın kalitesini ve motorun termal kapasitesini etkiler.
Üç kuvvet problemi aynı zamanda yük salınımını, dış mekan vinci üzerindeki rüzgar kuvvetlerini veya eğimli pistin etkisini de hesaba katmaz. Bu ek yükler, araba sisteminin genel tasarımında dikkate alınmalıdır. Tekerlek bloğu hem statik yük hem de sürüş ve frenlemeden kaynaklanan yatay kuvvetler açısından değerlendirilmelidir. Tramvay hızlandığında veya durduğunda yükün ataleti, ders kitabındaki statik problemin bir parçası olmayan ek bir yatay kuvvet uygular. Bu ekstra kuvvetin tekerlek flanşları ve palet tarafından emilmesi gerekir. TBM'nin vinç tekerlek blokları, tekrarlanan yanal yüklere dayanacak şekilde flanşla sertleştirilmiş tekerlekler ve sızdırmaz yataklarla üretilmiştir.
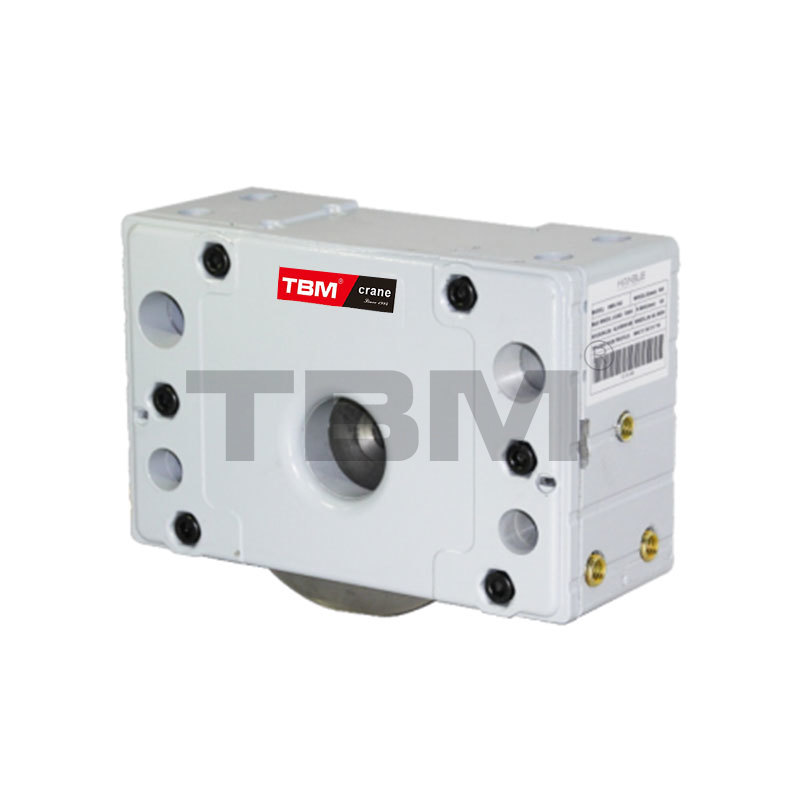 Flanşla Sertleştirilmiş Tekerleklere Sahip Dayanıklı Vinç Tekerlek Bloğu Yüksek mukavemetli alaşımlı çelik ve sızdırmaz yataklarla üretilen bu tekerlek bloğu, hızlanma ve frenlemeden kaynaklanan yanal yüklere dayanarak düzgün ve hassas vinç hareketi sağlar. Ürünü Görüntüle →
TBM Kaldırma ile Güvenli Araba Sistemi Oluşturma
Bileşen perspektifinden bakıldığında, üç kuvvet problemi bir tramvay sisteminin her aşamasına girer. Uç taşıyıcı tekerlek yüklerini taşımalı, tekerlek blokları yatay hareket kuvvetlerini karşılamalı ve tel halatlı vinç doğru kaldırma kapasitesi ve hızıyla seçilmelidir. TBM Lifting, endüstriyel tramvay uygulamaları için net kapasite marjları sağlayan Avrupa tarzı konfigürasyonlara sahip SHA7 standart tavan boşluğuna sahip elektrikli tel halatlı vinç ve SHA8 çift kirişli vinç üretiyor. elektrikli halatlı vinç aralığı arabanın yük yolu ve tekerlek reaksiyonları göz önünde bulundurularak boyutlandırılmıştır, bu nedenle bileşen bağlantı noktaları, hesaplanan kuvvetleri destekleyecek şekilde baştan tasarlanmıştır.
Bir arabalı sistem belirlediğinizde kurulumunuzun gerçek kuvvet diyagramıyla başlayın. Asılı yükü, araba kütlesini, ray yerleşimini ve tahrik mekanizmasının çekme açısını belirleyin. Bu temel girdilerle statik hesaplama, çalışma yüklerinin net bir aralığını verir. Daha sonra bu yükleri, aynı görev ve güvenlik standartları için üretilmiş bir vinç ve bir dizi uç taşıyıcı bileşenle eşleştirin.
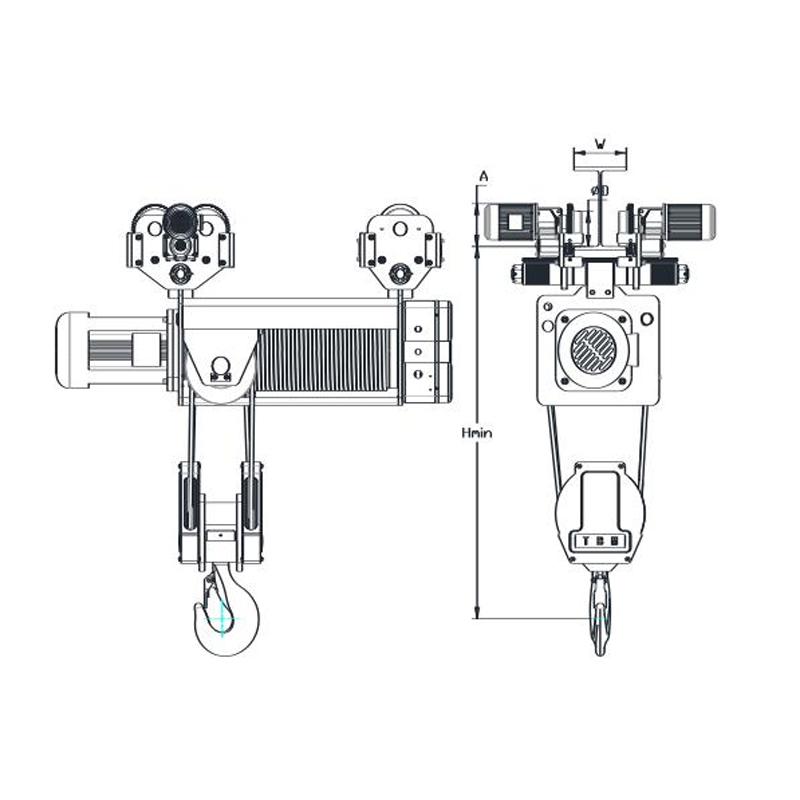 SHA7 Standart Tavan Boşluğu Elektrikli Halatlı Vinç Sorunsuz çalışma için yüksek verimli bir motor ve frekans dönüşümüyle donatılmış bu vinç, makine imalatı, otomotiv montajı ve diğer endüstrilerde malzeme taşıma için uygundur. Ürünü Görüntüle →
Bu klasik statik probleminde bir kaldırma arabası üç kuvvete maruz kalır, ancak bu hesaplamanın gerçek değeri, gerçek kaldırma ekipmanının tasarımına ve seçimine uygulandığında ortaya çıkar. Yükleri çözmek için kullandığınız analitik yöntem, bir arabanın sorunsuz bir şekilde çalışıp çalışmayacağını, rayı üzerinde hizalı kalıp kalmayacağını ve tasarlanan hizmet ömrüne ulaşıp ulaşmayacağını belirleyen yöntemle aynıdır. Kuvvet çözümünü uygun şekilde derecelendirilmiş vinçler, uç taşıyıcılar ve tekerlek bloklarıyla eşleştirerek, küçük boyutlu bileşenlerden kaynaklanan maliyetli arızaları önleyebilirsiniz. Özel araba ve vinç düzeninize dayalı bir kuvvet hesaplaması için TBM teknik ekibi .
Haberler

Şirket, yüksek bir başlangıç noktasına, yüksek konfigürasyona odaklanarak yeni ürün geliştirmeye ve teknolojik yeniliğe her zaman büyük önem vermiştir.
Ürün Kategorileri
Bize Ulaşın

No. 9 Tenglong Yolu, Huangze Endüstriyel Fonksiyon Bölgesi, Huangze Kasabası, Shengzhou Şehri, Zhejiang Eyaleti, Çin

info@tbmhoist.com

+86 - 18957539688
Telif hakkı © Zhejiang Shuangniao Lifting Equipment Co., Ltd.
